
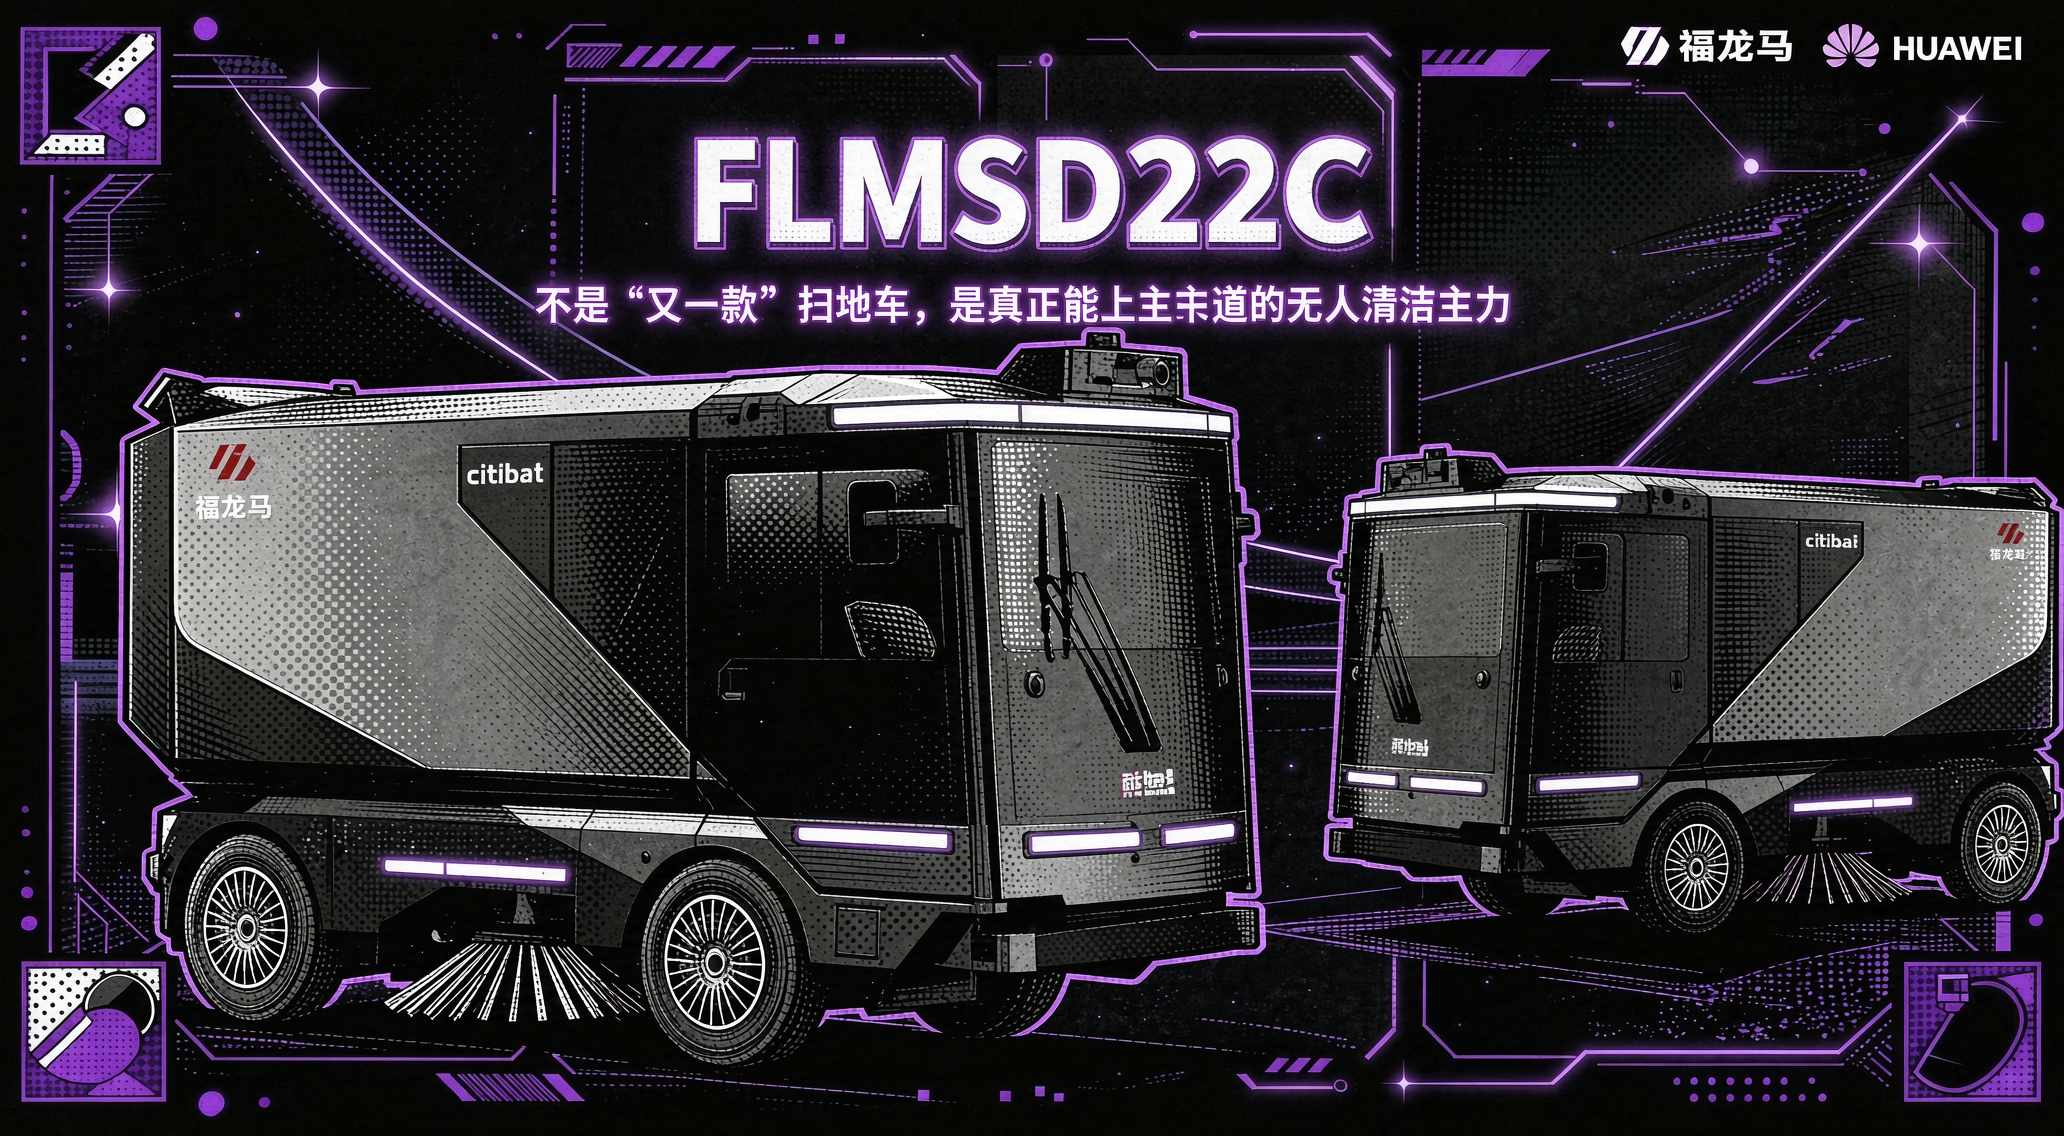
9月18日,华为全连接大会2026期间,华为云与福龙马集团联合举行新品发布会,正式发布基于华为云CloudRobo具身智能平台的新一代环卫机器人。这是双方签署合作框架以来首次面向公众联合发布具身智能产品,标志着华为云筑基、福龙马定义的合作模式从战略共识走向产品落地。端到端自动驾驶与具身智能技术栈是涵盖大模型、算力、数据闭环的重资产基础设施,非单一企业可独立承担。华为云提供CloudRobo自动驾驶底座、CloudRobo具身智能平台、昇腾端云算力与八爪鱼数据闭环工具链。福龙马则依托130余个环卫项目、1.5万以上接入设备的真实数据场、625项专利与L4级产品覆盖40余城的工程化验证。
云端管调度,端侧管响应
方案采用云端大脑加端侧小脑架构。云端依托海量算力统筹全局调度与复杂决策,端侧轻量化模型实现毫秒级实时响应,双向协同驱动模型持续进化。按照技术路线图,双方将于2026年完成端到端感知重构,2027年实现GOD感知加PDP规划决策进化,2028年全面接入CloudRobo具身智能大模型,完成从自动驾驶到具身智能的代际跃迁。这个时间表对应的是环卫机器人的能力从执行固定路线向理解复杂任务演进。
环卫场景的核心痛点是扫不干净和无效作业
双方将围绕环卫具身智能解决方案聚焦行业扫不干净、无效作业、气道堵塞等核心痛点,通过构建环卫专属世界观,赋予机器人深度任务理解、动态工况推理与智能异常处置三大能力。具体来说,机器人要能理解复杂抽象的环卫任务语义,实现任务的自主拆解与规划;能根据实时感知的环境信息和垃圾的物理属性自主推理当前工况,选择最优的作业策略组合;能识别超出常规处理范围的异常状况,自主决策安全处置流程。面对洒落建筑垃圾,机器人可自主识别其高硬度、低附着度属性,切换高压冲洗加强力吸扫作业模式;遇到雨季粘附落叶,则自动采取预湿软化加冲洗加吸扫组合策略。
合作模式缩短了基础能力建设周期
福龙马集团副总裁兼人工智能CTO黄英君说,与华为云的合作让他们跳过3到5年基础能力建设期,站在行业顶尖算力与AI工具链的肩膀上,大幅缩短技术研发周期。这个合作模式的逻辑是分工,华为云做它擅长的算力、平台、工具链,福龙马做它擅长的环卫场景理解、设备制造、工程化落地。环卫是城市环境服务里规模大、任务重复、劳动力密集的领域,清扫作业对机器人的能力要求不像人形机器人那么复杂,但场景的开放性和垃圾的多样性对感知和决策提出了实际要求。福龙马已有的1.5万以上接入设备和130余个环卫项目,给这套系统提供了真实数据来源和验证场景。


